Contenido
Cómo mide la profundidad el ultrasonido: el principio pulso-eco
Cómo mide la profundidad el ultrasonido: tiempo de pulso-eco, la suposición de 1540 m/s y los límites que ponen la PRF, la resolución y la atenuación.
Un transductor toca la piel y, una fracción de segundo después, la pantalla muestra un vaso a 2.4 centímetros de profundidad. El equipo nunca midió una distancia. Midió un tiempo y supuso una velocidad. Entender cómo mide la profundidad el ultrasonido se reduce a esa suposición y sus consecuencias: qué tan profundo puede ver el equipo, qué tan fino puede separar dos estructuras, por qué la imagen se apaga con la profundidad y por qué algunas estructuras aparecen un poco más profundas o más superficiales de lo que están. En este artículo recorremos el principio de pulso-eco con números, usando la física que describen las revisiones de imagen y las compilaciones de propiedades de tejidos.
Puntos clave
- Profundidad = velocidad × tiempo de ida y vuelta ÷ 2. Con la velocidad supuesta convencional de 1540 m/s, cada centímetro de profundidad equivale a unos 13 µs de ida y vuelta.
- El equipo tiene que esperar el eco más profundo antes de mandar el siguiente pulso, así que la profundidad máxima = 1540 ÷ (2 × frecuencia de repetición de pulsos): unos 15 cm a 5 kHz.
- Los tejidos reales tienen distintas velocidades del sonido. Las compilaciones de valores medidos, como la de Goss, Johnston y Dunn (1978), muestran que los tejidos blandos varían alrededor del valor supuesto y que la grasa es más lenta, así que las estructuras detrás de la grasa se muestran un poco más profundas de lo que están.
- La resolución axial es más o menos la mitad de la longitud espacial del pulso. Un pulso de dos ciclos a 5 MHz da cerca de 0.3 mm.
- La atenuación aumenta con la frecuencia y la profundidad. Con un promedio de uso común de 0.5 dB/cm/MHz, un eco de 5 MHz desde 10 cm se debilita unos 50 dB en el viaje de ida y vuelta, y la compensación de ganancia en el tiempo tiene que reponerlo.
El problema: el equipo solo conoce el tiempo
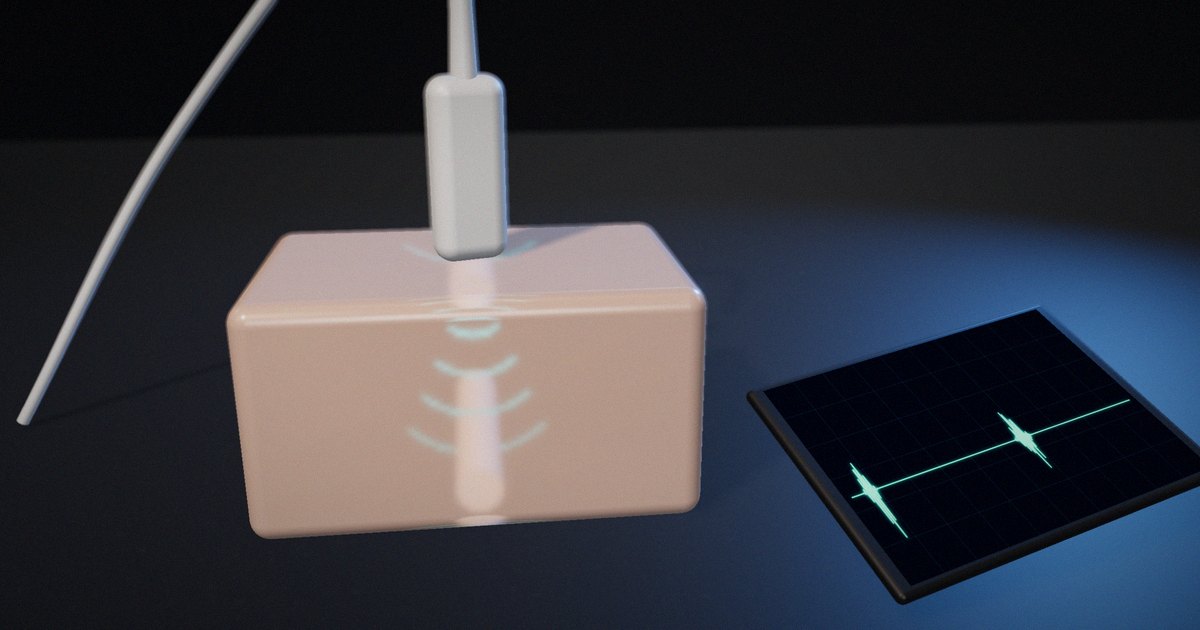
Un sistema de ultrasonido de pulso-eco no tiene regla. Su transductor manda una ráfaga corta de sonido al cuerpo y luego se pone a escuchar. Cada frontera entre tejidos con propiedades acústicas distintas refleja parte de la energía, y el transductor convierte esas ondas de presión que regresan en señales eléctricas. El sistema registra cuándo llega cada eco y qué tan fuerte es.
Para colocar un eco en la pantalla, el sistema necesita una distancia, así que convierte el tiempo en distancia usando una velocidad del sonido. Esa conversión es sencilla y también es el origen de la mayoría de los límites y artefactos que tiene que entender quien aprende ultrasonido.
Cómo funciona la medición por pulso-eco
La ecuación de rango
El sonido viaja hasta un reflector y regresa, así que recorre el doble de la profundidad. Si c es la velocidad del sonido y t el tiempo desde la transmisión hasta el eco:
profundidad = c × t / 2
Los equipos de diagnóstico suponen por convención c = 1540 m/s en tejido blando. Entonces un centímetro de profundidad toma 2 × 0.01 m / 1540 m/s ≈ 13 µs de ida y vuelta. Un eco que llega 65 µs después del pulso se coloca a 5 cm; uno a 130 µs, a 10 cm.
La revisión de Peter Wells (1999) sobre imagen ultrasónica en Reports on Progress in Physics describe este principio de pulso-eco como la base de la imagen en modo B: cada pulso transmitido produce una línea de ecos, y muchas líneas lado a lado forman la imagen.
La frecuencia de pulsos fija la profundidad máxima
El equipo no puede mandar el siguiente pulso hasta que regresen los ecos del punto más profundo que interesa, o no sabría a qué pulso pertenece un eco. La profundidad máxima sin ambigüedad es entonces:
profundidad máxima = c / (2 × PRF)
donde PRF es la frecuencia de repetición de pulsos. A 5 kHz, son 1540 / 10,000 = 0.154 m, unos 15 cm. Para ver más profundo hay que bajar la PRF.
La PRF también limita la tasa de cuadros. Si una imagen se forma con 128 líneas y cada una necesita un pulso, una PRF de 5 kHz permite unos 5000 / 128 ≈ 39 cuadros por segundo. Ver más profundo, agregar líneas o usar varias zonas focales baja la tasa de cuadros, y por eso las imágenes profundas y anchas se refrescan más lento.
Cuando la velocidad supuesta está mal
No todos los tejidos transmiten el sonido a 1540 m/s. La compilación de Goss, Johnston y Dunn (1978) de propiedades ultrasónicas empíricas de tejidos de mamíferos en el Journal of the Acoustical Society of America, y análisis posteriores como el estudio de Mast (2000) sobre las relaciones entre parámetros acústicos en tejidos blandos humanos, muestran que los tejidos blandos se agrupan alrededor del valor supuesto pero no coinciden con él, con la grasa claramente más lenta y el hueso mucho más rápido.
El equipo no lo sabe, así que coloca mal los ecos. Ejemplo ilustrativo: si el sonido atraviesa una capa cuya velocidad real es de 1450 m/s, el equipo, suponiendo 1540 m/s, calcula una profundidad 1540/1450 ≈ 1.06 veces el trayecto real por esa capa. Detrás de 2 cm de ese tejido, una estructura aparece unos 1.2 mm más profunda de lo que está. El error es pequeño, pero en mediciones precisas, como la biometría fetal o el grosor de una capa, importa, y es la razón por la que los equipos de ultrasonido se calibran con fantomas de velocidad del sonido conocida. La IEC 61391-1 especifica técnicas para calibrar los sistemas de medición espacial de los equipos de pulso-eco justamente por esto.
Resolución axial: la longitud del pulso
Dos reflectores uno detrás del otro solo se pueden separar si sus ecos no se enciman. La revisión de Ng y Swanevelder (2011) sobre la resolución en imagen por ultrasonido explica que la resolución axial y la lateral dependen sobre todo del transductor. La resolución axial se suele dar como la mitad de la longitud espacial del pulso, que es el número de ciclos del pulso multiplicado por la longitud de onda.
A 5 MHz, la longitud de onda en tejido blando es 1540 / 5,000,000 ≈ 0.31 mm. Un pulso de dos ciclos mide unos 0.62 mm, así que la resolución axial es de unos 0.31 mm. A 2 MHz, la longitud de onda es de 0.77 mm y el mismo pulso de dos ciclos resuelve unos 0.77 mm. Las frecuencias más altas y los pulsos más cortos resuelven más detalle.
Atenuación: por qué la imagen se apaga con la profundidad
El sonido pierde energía al avanzar, por absorción y dispersión, y la pérdida aumenta con la frecuencia. Un promedio de uso común en tejido blando es de unos 0.5 dB por centímetro por megahertz, aunque los tejidos reales varían mucho.
Para un eco desde 10 cm a 5 MHz, el sonido recorre 20 cm en total: 0.5 × 5 × 20 = 50 dB de atenuación, un factor de unas 300 veces en amplitud. A 2 MHz el mismo trayecto cuesta 20 dB. Es el compromiso que aprende todo el que usa ultrasonido: más frecuencia da mejor resolución pero menos penetración.
Los equipos lo compensan con la compensación de ganancia en el tiempo (TGC): como el tiempo de llegada de un eco le dice al sistema su profundidad, el receptor sube la ganancia conforme pasa el tiempo después de cada pulso, para que reflectores parecidos a distintas profundidades se vean con un brillo parecido.
Las magnitudes del pulso-eco de un vistazo
| Magnitud | Fórmula o regla | Ejemplo | Qué limita |
|---|---|---|---|
| Profundidad a partir del tiempo | profundidad = c × t / 2 | 65 µs → 5 cm a 1540 m/s | La posición de cada eco |
| Tiempo por cm | 2 / c | ≈ 13 µs por cm | Tiempo por línea, tasa de cuadros |
| Profundidad máxima | c / (2 × PRF) | 5 kHz → ≈ 15 cm | Campo de visión |
| Tasa de cuadros | PRF / líneas por cuadro | 5 kHz, 128 líneas → ≈ 39 cps | Resolución temporal |
| Longitud de onda | c / f | 5 MHz → 0.31 mm | Resolución |
| Resolución axial | Longitud espacial del pulso / 2 | 2 ciclos a 5 MHz → ≈ 0.31 mm | Separar estructuras a lo largo del haz |
| Atenuación de ida y vuelta | α × f × 2 × profundidad | 0.5 dB/cm/MHz, 5 MHz, 10 cm → 50 dB | Penetración, necesidad de TGC |
| Error de velocidad | Mostrada / real = 1540 / c_real | Capa a 1450 m/s → cerca de 6% más profunda | Exactitud de las mediciones |
Qué hacer en la práctica
Al explicar el ultrasonido, empieza por el tiempo
Muestra el pulso, la espera y el eco antes de mostrar una imagen. Quien entiende que el equipo mide tiempo puede razonar por su cuenta sobre la profundidad, la tasa de cuadros y los artefactos.
Haz las cuentas una vez
Calcula los 13 µs por centímetro, la profundidad máxima para una PRF dada y la atenuación para una frecuencia y una profundidad dadas. Esos tres cálculos explican la mayoría de los controles de un equipo.
Enseña la suposición de velocidad de forma explícita
Explica que 1540 m/s es una suposición y muestra qué pasa cuando un tejido es más rápido o más lento. Conecta la física con los artefactos y los errores de medición que se van a encontrar después.
Liga la frecuencia a sus dos consecuencias
Cada vez que salga la frecuencia, menciona la resolución y la penetración, para que el compromiso se vuelva automático.
Qué no hacer
No presentes la imagen como una fotografía de la anatomía. Es un mapa de tiempos y fuerzas de eco construido sobre suposiciones, y enseñarla así prepara a quien aprende para reconocer cuándo fallan esas suposiciones.
Cómo aplicarlo
Si tienes una hora
Calcula, para tu profundidad y frecuencia de exploración más comunes, el tiempo de ida y vuelta, la PRF máxima y la atenuación de ida y vuelta, y compáralos con la configuración del equipo.
Si tienes un sprint
Arma o usa una simulación sencilla que muestre un pulso, los ecos y la profundidad calculada, y que permita cambiar la frecuencia, la PRF y la velocidad del tejido. Pruébala con algunas personas que estén aprendiendo y anota qué concepto les hace clic.
Si quieres que dure toda la vida del producto
Mantén una referencia corta de las ecuaciones principales y de los números de ejemplo junto con cualquier material de capacitación o de producto, revisada por un físico médico o un sonografista calificado, y actualiza los ejemplos cuando cambien los equipos o los protocolos.
La pregunta que debes hacerte: “¿Quien aprende puede explicar por qué la imagen se oscurece y se refresca más lento cuando aumenta la profundidad, usando solo tiempo y velocidad?”
Preguntas frecuentes
¿Cómo calcula la profundidad el ultrasonido?
Mide el tiempo entre que manda un pulso y recibe cada eco, lo multiplica por una velocidad del sonido supuesta (normalmente 1540 m/s en tejido blando) y lo divide entre dos, porque el sonido va al reflector y regresa.
¿Por qué se usa 1540 m/s en ultrasonido?
Es una velocidad promedio convencional del sonido en tejido blando, que se usa para que el equipo pueda convertir tiempos de eco en distancias. Los tejidos reales varían alrededor de ese valor, y la grasa y el hueso difieren bastante.
¿Qué limita la profundidad a la que llega el ultrasonido?
La frecuencia de repetición de pulsos, porque el equipo debe esperar los ecos más profundos antes de mandar el siguiente pulso, y la atenuación, que aumenta con la frecuencia y la profundidad y termina por hacer los ecos profundos demasiado débiles.
¿Por qué los transductores de alta frecuencia ven menos profundo?
La atenuación en el tejido aumenta con la frecuencia, así que el sonido de alta frecuencia pierde energía más rápido. Las frecuencias altas dan mejor resolución pero menos penetración.
¿Qué es la compensación de ganancia en el tiempo?
Es un aumento de la ganancia del receptor conforme pasa el tiempo después de cada pulso. Como los ecos que llegan después vienen de más profundo y están más atenuados, la TGC hace que reflectores parecidos a distintas profundidades se vean con brillo parecido.
Lecturas relacionadas: impedancia acústica y reflexión, animaciones vs diagramas estáticos y muestreo, aliasing y filtrado.
Fuentes
- Wells, P. N. T. (1999). “Ultrasonic Imaging of the Human Body.” Reports on Progress in Physics, 62(5), 671–722. https://doi.org/10.1088/0034-4885/62/5/201
- Goss, S. A., Johnston, R. L., & Dunn, F. (1978). “Comprehensive Compilation of Empirical Ultrasonic Properties of Mammalian Tissues.” Journal of the Acoustical Society of America, 64(2), 423–457. https://doi.org/10.1121/1.382016
- Mast, T. D. (2000). “Empirical Relationships Between Acoustic Parameters in Human Soft Tissues.” Acoustics Research Letters Online, 1(2), 37–42. https://doi.org/10.1121/1.1336896
- Ng, A., & Swanevelder, J. (2011). “Resolution in Ultrasound Imaging.” Continuing Education in Anaesthesia Critical Care & Pain, 11(5), 186–192. https://doi.org/10.1093/bjaceaccp/mkr030
- IEC 61391-1:2006+A1:2017. Ultrasonics – Pulse-echo scanners – Part 1: Techniques for calibrating spatial measurement systems and measurement of system point-spread function response. https://www.evs.ee/en/evs-en-61391-1-2006